

1. În primul rând cunoștință cu comunicarea CAN
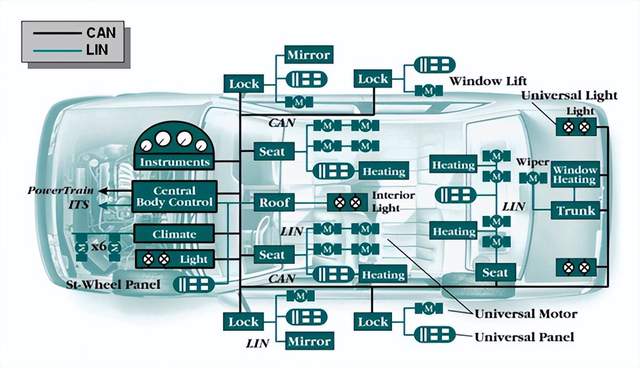
Vorbind despre comunicarea CAN, mulți oameni pot fi relativ necunoscuți, dar, de fapt, am avut de -a face cu ea. Odată cu popularizarea mașinilor de familie, conducem fiecare frână, de fiecare dată când pășim pe gaz și chiar de fiecare dată când deschidem ușa, deschidem fereastra, de fapt, sunt aplicarea comunicării CAN.
2.Can concepte de bază
CAN, care reprezintă rețeaua de zona controlerului, este un protocol de comunicare în serie standardizat ISO, care a fost dezvoltat de electricianul german Bosch în 1986 pentru a răspunde nevoilor de „reducere a numărului de cablaje” și „comunicarea de mare viteză a unor cantități mari de date Peste mai multe LAN -uri ". În 1986, pentru a răspunde nevoilor de „reducere a numărului de cablaje” și „comunicarea de mare viteză a cantităților mari de date pe mai multe LAN-uri”, electricianul german Bosch a dezvoltat Protocolul de comunicare Can pentru automobile. De atunci, Can a fost standardizat de ISO11898 și ISO11519 și este acum protocolul standard pentru rețelele auto din Europa.
Acum, performanța ridicată și fiabilitatea CAN a fost recunoscută și utilizată pe scară largă în automatizarea industrială, navele, echipamentele medicale, echipamentele industriale, etc. Protocolul Can Bus este construit pe baza modelului de referință cu șapte straturi OSI, dar structura modelului său are Doar trei straturi, adică stratul fizic, stratul de legătură de date și stratul de aplicație, iar autobuzul CAN este un protocol de comunicare în serie a cărui interfață de comunicare integrează stratul fizic și stratul de aplicație al Can Protocol. Can Bus este un protocol de comunicare a datelor în serie care integrează funcțiile de strat fizic și de legături de date ale Protocolului CAN în interfața sa de comunicare, care poate completa procesarea de încadrare a datelor de comunicare, inclusiv căptușirea de biți, codificarea blocului de date, controlul CRC și discriminarea prioritară.
Can Bus are următoarele caracteristici:
- Lucrări multi-master, oricare dintre nodurile din rețea poate lua inițiativa de a trimite informații către alte noduri din rețea în orice moment, fără a distinge între maestru și sclav, modul de comunicare este flexibil.
- Informațiile nodului din rețea vor fi împărțite într-o varietate de priorități diferite, care pot satisface cerințe diferite în timp real.
- Adoptarea unui mecanism de arbitraj nedistructiv de biți, când două noduri transmit informații în rețea în același timp, nodul cu prioritate scăzută încetează în mod activ să trimită date, în timp ce nodul cu prioritate mare continuă să transmită neafectat.
- Transmiterea datelor se realizează în funcție de punct la punct, punct-la-multipoint și difuzarea globală.
- Distanța de comunicare directă până la 10 km.
- Rata de comunicare până la 1MB/s.
- Numărul real de puncte poate fi de până la 110.
- Cu o structură de cadru scurtă, numărul efectiv de octeți din fiecare cadru este de 8.
- Fiecare cadru are suma de control CRC și alte mecanisme de verificare a erorilor, iar rata de eroare a datelor este scăzută.
- Mediile de comunicare pot fi o pereche răsucită, cablu coaxial și fibre optice, în general folosind o pereche de răsucire ieftină poate fi.
- Nodul are funcția de a închide automat autobuzul în caz de erori grave, schimbând conexiunea cu autobuzul, astfel încât alte operațiuni din autobuz să nu fie afectate,
3. Comunicare și RS -485 Diferența de comunicare
Busul RS -485 este, de asemenea, unul dintre protocoalele de autobuz care sunt foarte utilizate pe scară largă în câmpul industrial în zilele noastre, astfel încât să putem combina comunicarea RS -485 pentru a înțelege mai bine Can Can Communication, în special în următoarele aspecte:
Distanța de comunicare:Distanța maximă de transmisie a autobuzului RS -485 este de 1,2 km, iar distanța maximă de transmisie a autobuzului CAN este de 10 km.
Rata de transmisie:RS -485 Rata de transmisie a autobuzului este 300-10 m bps, rata de transmisie a autobuzului este de 5k -1 m bps.
Structura rețelei:RS -485 Rețeaua de autobuz constituie un sistem de control centralizat centralizat, Can Bus poate realiza formulare de difuzare de la punct, unu-la-mondial și globală pentru a trimite și primi date.
Capacitatea rețelei:RS -485 Rețeaua de autobuz a unei comunicări poate fi conectată la maximum 255 de noduri, pot autobuze noduri reale de până la 110 sau mai mult.
Mod de comunicare:Rețeaua de autobuz RS -485 este dificil de realizat în timp real comunicarea în timp real, poate adopta tehnologie nedistructivă și se combină cu mecanismul de arbitraj de biți, care poate economisi considerabil timpul de condamnare al conflictului de autobuz.
Fiabilitatea comunicării:Rețeaua de autobuz RS -485 are o toleranță slabă a erorilor și capacitate de detectare a erorilor, Can Bus are funcția de închidere automată a autobuzului în caz de eroare gravă.